2026
Media2026Media
どえらい大学に出演
KAINAの開発背景と、上半身ヒューマノイド化・フィジカルAIへの挑戦を紹介しました。
Building a Humanoid with Human-Level Dexterity


手から始まるヒューマノイドプロジェクト
五指ロボットハンドから始まり、人間の器用さを持つヒューマノイド作成を目指すプロジェクト
About KAINA
KAINAは、人間と同程度のサイズ・関節構造を持つ双腕五指ロボットアームです。現在は模倣学習、VR遠隔操作、言語指令による物体操作などを通じて、人間が行う多様な作業をロボットに実行させることを目指しています。

自由度
19 DoF
腕部7自由度 / ハンド12自由度
関節構成
Human-like
人間に近い関節構成と長さ
腕の長さ
約75 cm
人体に近い寸法
重量
5 kg
片腕あたり
ペイロード
1.5 kg
片腕あたり
制御周期
高周期
リアルタイム制御周期
制御手法
ROS 2
制御ソフトウェア基盤
通信
EtherCAT
高速かつ安定したアクチュエータ通信
Vision
KAINAが目指すのは、人間の「手」と「腕」をそのままロボットに置き換えること。人が行うあらゆる作業を、ロボットが同じように実行できる世界を実現します。
人間と同じサイズ・関節構造で、人間の環境にそのまま対応。
人の操作データから動作を学習し、自律的な作業実行へ。
VLAにより、言語による高次な指示で物体操作を実現。
人間用の道具を用いた高度なタスクの実現。
Technology
設計から全て自作のアーム・ハンドと、VRテレオペ・模倣学習・VLAまで一貫した開発スタック。
Hardware
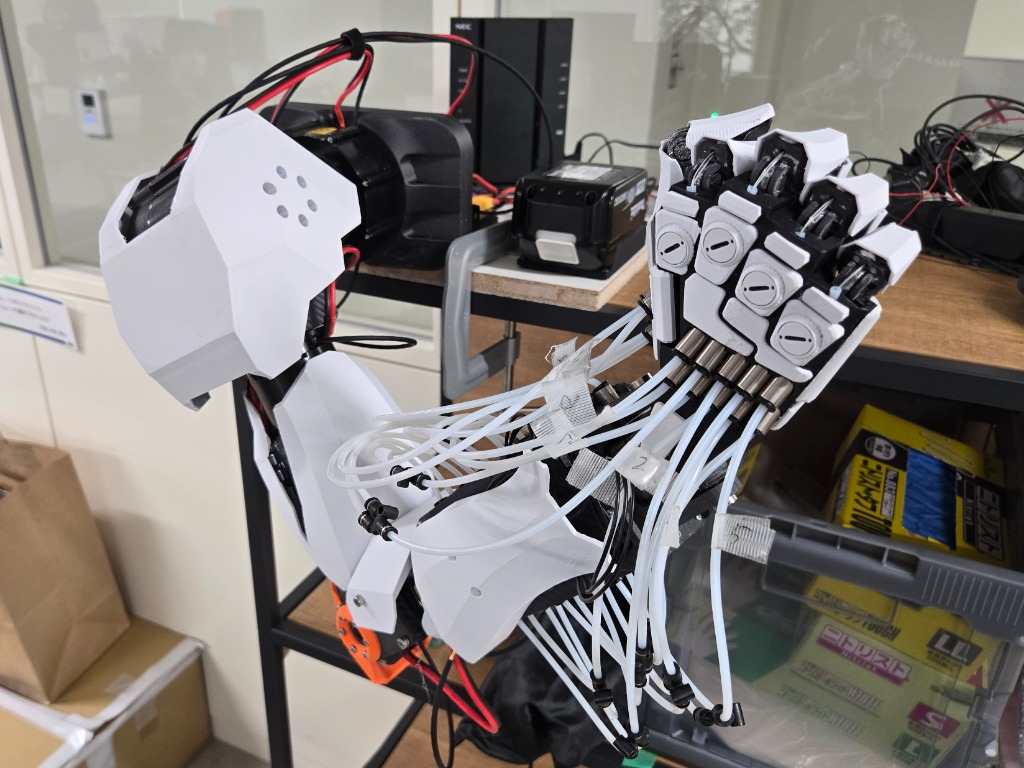
アーム
7自由度。Robstride03/00 + Edlite 05。機構設計から加工まで内製。
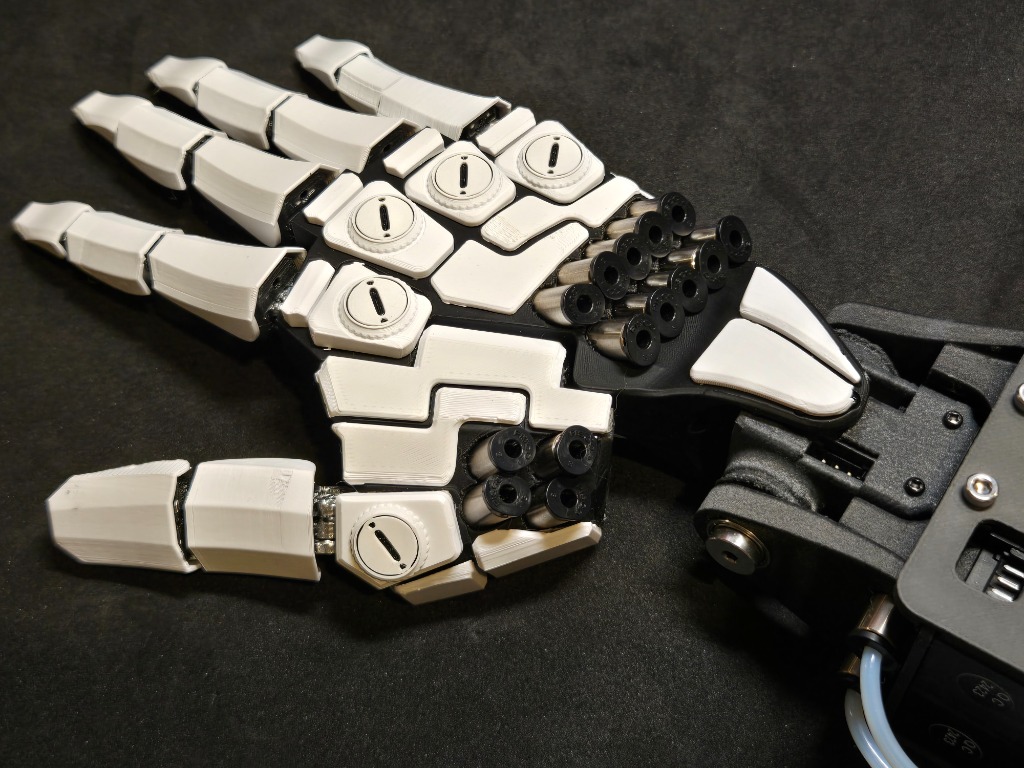
五指ハンド
片腕12自由度のワイヤー駆動多指ハンド。XC330-T288-T×12。
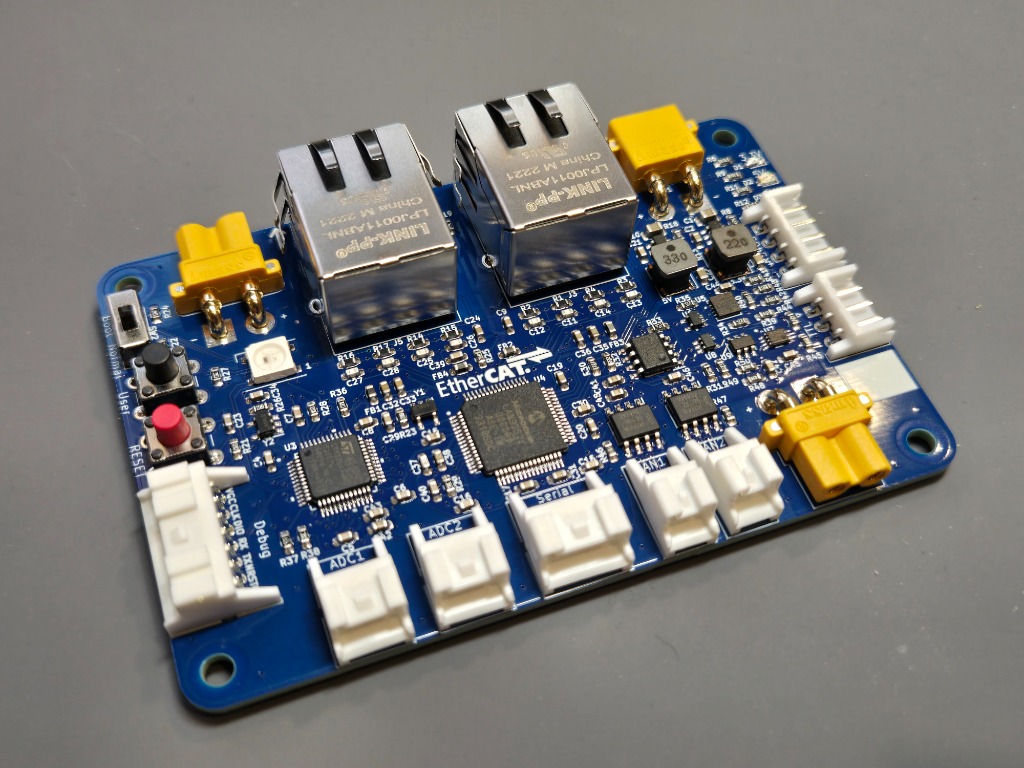
自作EtherCAT基板
産業用EtherCATを採用。KiCADで設計した表面実装基板。
Software
VRテレオペ
VRハンドトラッキングで腕と指を直感操作。
ROS 2 / 制御
高周期リアルタイム関節制御。EtherCAT通信基盤。
模倣学習 / VLA
ACTによるデモ学習から、言語指令で動くVLAへ。
KAINA URDF
3Dビューアを準備中です。
URDF Viewer
KAINAの3Dモデルを確認できます。右のボタンから代表的な姿勢やランダム姿勢も試せます。
Pose Preset
URDF / STL
KAINAの3Dモデルを、実機と同じ様に可動させる事ができます。
3D Preview
マウスで視点の回転、移動、ズームができます。
Joint Control
詳細ページでは、可動関節をスライダーで確認・操作できます。
Demo
リーダーフォロワー操作からVLAまで、KAINAの開発を動画で紹介します。
リーダーアームの動きをリアルタイムにKAINAが再現。直感的な操作で精密なタスクを実行します。
19自由度の多指ハンドによる柔軟な物体操作。人間に近い手の動きを実現します。
VRヘッドセットを使ったリモート操作。遠隔から直感的にKAINAをコントロール。
人間のデモンストレーションからタスクを学習。少ないデータで汎化する行動モデルの構築。
言語指示と視覚情報から行動を生成するVision-Language-Actionモデルへの挑戦。
Roadmap
KAINAの開発は5つのフェーズで段階的に進めています。現在はフェーズ3です。
2024
2025
2025–2026
2026–2027
2027–
KAINA工房
KAINA工房は、東京農工大学テックガレージで活動している、ヒューマノイドの開発を目指すチームです。KAINAの設計、制御、ソフトウェア、3D・VRまわりを分担して開発しています。
Media / News / Updates
2026
MediaKAINAの開発背景と、上半身ヒューマノイド化・フィジカルAIへの挑戦を紹介しました。
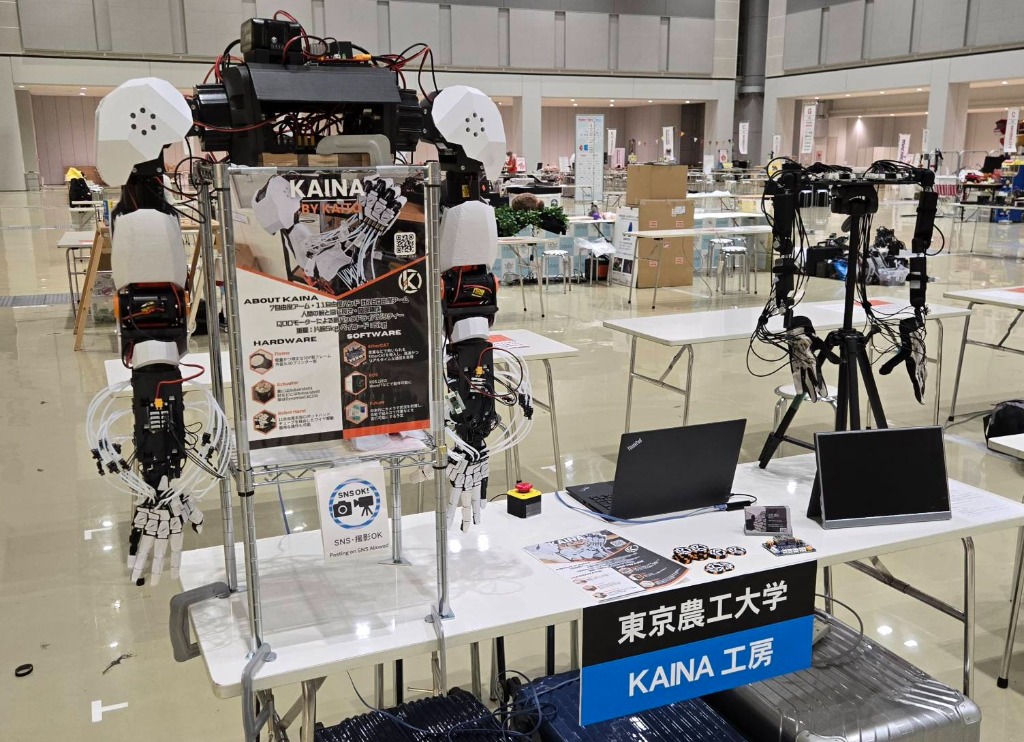
2025
MFT 2025実機展示を通じて、KAINAの機体構成、ハンド、制御まわりの開発状況を紹介しました。
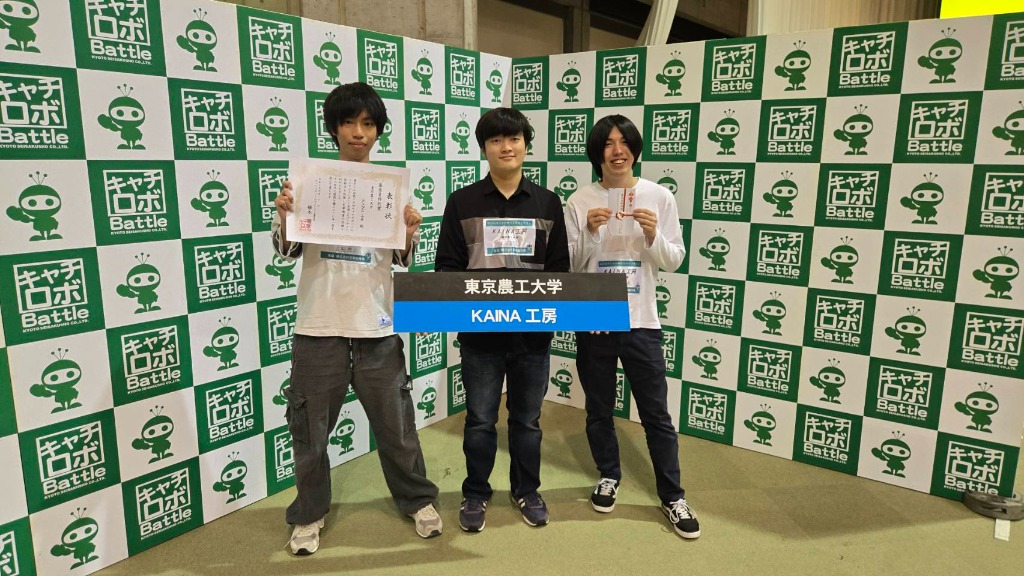
2025
AwardKAINA工房として参加し、審査員特別賞を受賞しました。
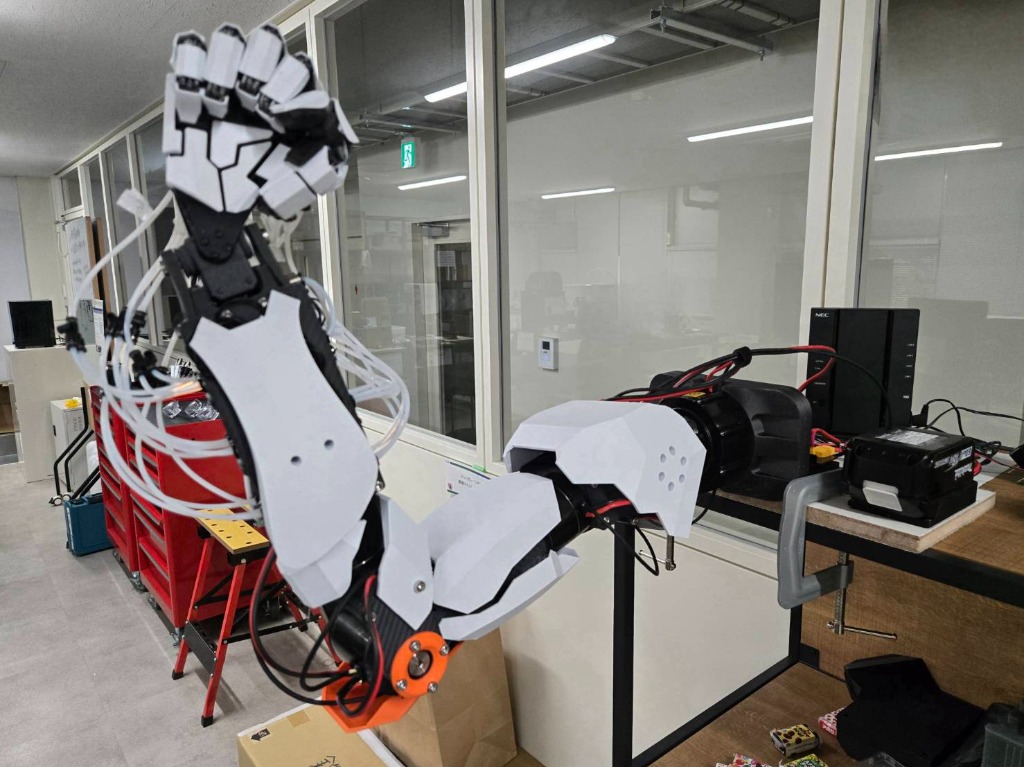
2025
TUAT2025年度も学生プロジェクトとして採択され、機体開発と制御系の整備を継続しました。
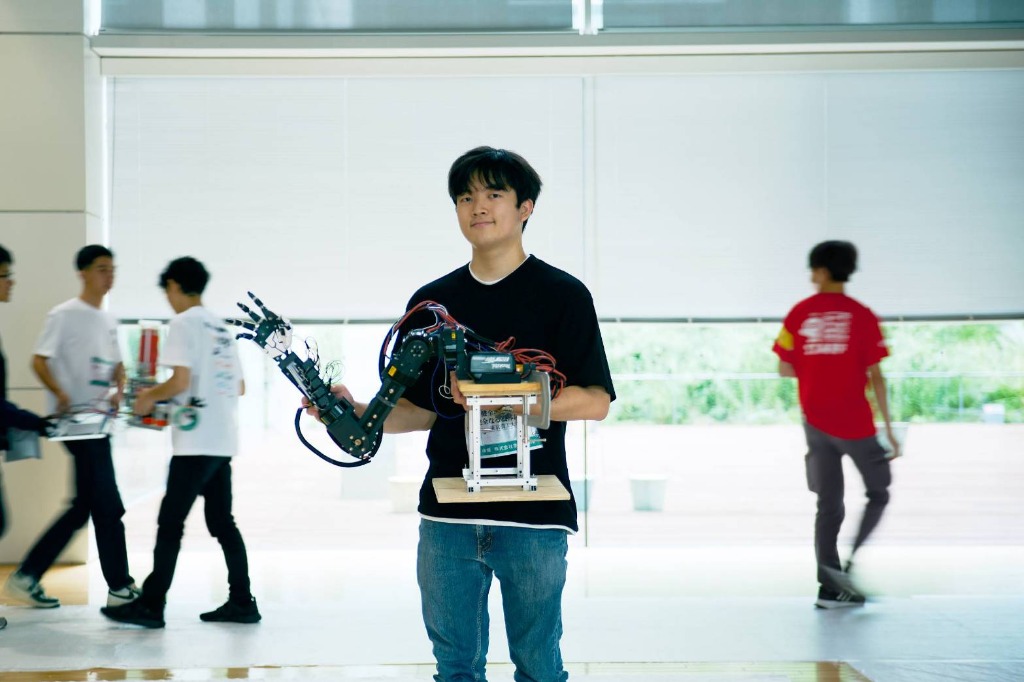
2024
StartKAINAの初期開発を、学生プロジェクトとして開始しました。
Contact / Support
KAINA工房へのスポンサー、部品提供、共同開発、展示や取材の相談を広く受け付けております。
継続的な機体開発、展示、コンテスト参加、研究開発を支援してくださるスポンサーを募集しています。
アクチュエーター、センサー、制御基板、加工部品、PC/計測機材などの提供も歓迎しています。
ロボット制御、機械設計、基板、ROS 2、模倣学習、VLA、VRテレオペ領域での協力を探しています。